
NOTICIAS
Coordinación de los controles del elevador de carne con mezcladoras, picadoras y embutidoras al vacío
Un elevador de carne no es simplemente un dispositivo de elevación entre estaciones de proceso. Su sistema de control determina si la mezcladora, la picadora y la embutidora al vacío funcionan como una ruta de material controlada o como máquinas independientes unidas mediante intervención manual. La combinación correcta se define menos por la altura de recorrido del elevador que por la forma en que su ciclo de descarga responde a la demanda aguas abajo, la disponibilidad aguas arriba, las restricciones de higiene y los estados de seguridad.
Para carne fresca, emulsiones y masa para embutidos, un elevador mal integrado puede generar varios problemas a la vez: falta de alimentación de la picadora, sobrellenado de la tolva, transferencia inconsistente de lotes, exposición del producto a la temperatura y acceso innecesario de los operarios alrededor de cargas elevadas. Una especificación técnicamente sólida comienza con la secuencia del proceso y las responsabilidades de control, no con una opción genérica de "automático".
Comience con la lógica de transferencia de material
La compatibilidad del control depende de lo que se espera que mueva el elevador y de su posición en la línea. Un elevador de carros que alimenta una picadora se comporta de forma diferente a uno que descarga carne mezclada en la tolva de una embutidora al vacío. En el primer caso, la tarea principal puede ser evitar que la picadora funcione en vacío sin aplicar una presión de alimentación excesiva. En el segundo, el sistema puede necesitar preservar la identidad del lote, impedir el desbordamiento de una tolva llena y evitar interrumpir un ciclo de embutido en el momento inadecuado.
La cuestión básica de control es si el elevador debe funcionar:
- como una unidad independiente accionada manualmente;
- como una máquina con control automático local de descarga;
- siguiendo al equipo aguas abajo; o
- como un nodo dentro de una secuencia de línea controlada por PLC.
Estas configuraciones no son intercambiables. Un control local mediante pulsador puede ser suficiente cuando un operario transfiere deliberadamente lotes discretos desde una mezcladora a una tolva receptora. Es inadecuado cuando un elevador debe responder automáticamente al nivel de la tolva de una picadora o al estado de producción de una embutidora al vacío. Por el contrario, un PLC de línea completo no está justificado automáticamente para toda línea de proceso corta; añade trabajo de integración y requiere una asignación clara de responsabilidades para alarmas, recetas, modos de limpieza y recuperación de fallos.
Adaptación del elevador a la descarga de una mezcladora
Las mezcladoras suelen generar una condición aguas arriba basada en lotes. El elevador debe saber cuándo la mezcladora ha completado su ciclo, cuándo se permite la descarga de la mezcladora y si la estación receptora está preparada. Si la mezcladora y el elevador se accionan de forma independiente, puede ser suficiente una disposición simple de permisos: el elevador no puede arrancar a menos que su carro esté correctamente posicionado, la puerta de seguridad esté cerrada y se confirme que el punto de descarga superior está disponible.
Los sistemas más coordinados utilizan contactos secos o señales de bus de campo para intercambiar estados como "mezcla completa", "descarga habilitada", "carro en posición" y "transferencia completada". La lista exacta de señales es importante. Una señal etiquetada como "marcha" no sustituye a un estado confirmado de preparación del proceso. Una mezcladora puede estar alimentada y lista, pero aún encontrarse en una fase de mezcla temporizada, bajo un enclavamiento de seguridad o a la espera de una confirmación del operario.
La gestión de lotes también afecta al nivel de integración necesario. Cuando las recetas incluyen adiciones separadas o proporciones magro-grasa estrictamente controladas, el elevador no debe tratarse como una etapa de transporte neutra. La lógica de control debe evitar combinar producto residual de un lote con el siguiente, salvo que dicho arrastre sea aceptable según las normas de formulación y trazabilidad de la planta. Esto puede requerir un procedimiento de identificación del carro, una confirmación de descarga completa y un protocolo definido para cargas parciales.
La capacidad del elevador debe verificarse frente al tamaño del lote de la mezcladora, pero la capacidad de control es igualmente importante. Un elevador que físicamente puede contener un lote completo puede seguir estando mal adaptado si su descarga es demasiado brusca para la siguiente máquina o si su tiempo de ciclo hace esperar a la mezcladora. La comparación útil no es solo la capacidad nominal en kilogramos por hora; es el tiempo necesario para cargar, elevar, acoplar, descargar, retornar y estar disponible para el siguiente lote.
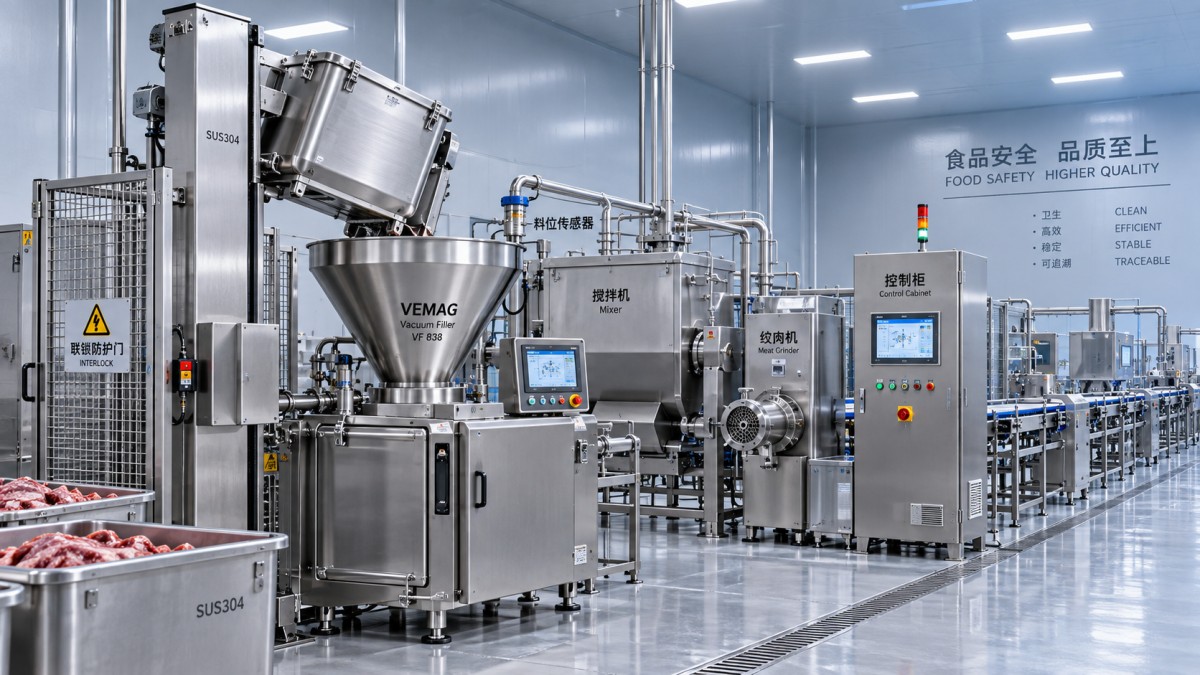
Alimentación de picadoras sin crear condiciones de carga inestables
Las picadoras imponen un patrón de demanda más continuo que las mezcladoras. Su necesidad de alimentación cambia según el estado de la placa, la temperatura del producto, el corte de carne, el nivel de grasa, la carga del sinfín y si se procesa material congelado o atemperado. Por ello, un elevador situado sobre la picadora debe evaluarse como parte de la estrategia de control de alimentación de la picadora.
La configuración más simple utiliza un interruptor de nivel alto en la tolva de la picadora. Cuando el nivel de producto cae por debajo de un punto establecido, se ordena al elevador descargar; cuando se alcanza el nivel superior, la descarga se detiene. Esto puede funcionar para transferencias gruesas, pero sus limitaciones son importantes. Los dispositivos de nivel puntual reaccionan después de que el nivel de producto ya haya cambiado, y la carne no siempre fluye de manera uniforme. La formación de puentes, la adherencia del producto y el tamaño irregular de las partículas pueden producir una condición de nivel engañosa.
Una mejor evaluación técnica analiza cómo descarga el elevador: inclinando un carro, abriendo una compuerta, accionando una cinta o mediante otro mecanismo. La descarga por volteo de un carro lleno puede entregar una gran masa de carne de una vez. Si la tolva de la picadora tiene un volumen libre limitado, los controles necesitan un permiso que confirme la capacidad de la tolva antes de que el elevador inicie su secuencia de volteo. Una descarga controlada por compuerta puede ofrecer una modulación más precisa, pero introduce más componentes que deben limpiarse, inspeccionarse y enclavarse.
Cuando se utiliza alimentación de velocidad variable aguas abajo, el elevador no necesita necesariamente un control de velocidad proporcional. Sí necesita una lógica coordinada de arranque y parada que evite ciclos cortos repetidos. Los ciclos excesivos aumentan el desgaste mecánico y pueden crear una carga inconsistente de la tolva. La histéresis entre los umbrales de nivel bajo y alto, los tiempos mínimos de funcionamiento y un retardo de alarma razonable suelen ser más útiles que ajustes de nivel excesivamente sensibles.
También debe considerarse la condición de parada de la picadora. Si una parada de emergencia, un disparo por sobrecarga, la apertura de una protección o un modo de saneamiento detienen la picadora, debe impedirse que el elevador descargue producto en una tolva no operativa o inaccesible. Este es un requisito básico de permiso, no una mejora opcional de automatización.
La integración con embutidoras al vacío requiere un control de estados más estricto
Las embutidoras al vacío introducen riesgos diferentes porque el suministro de la tolva afecta directamente a la continuidad del porcionado, la estabilidad del vacío y la manipulación del producto. Una embutidora puede incluir su propia detección de nivel de tolva y señal de solicitud, pero no debe suponerse que un elevador es compatible simplemente porque ambas máquinas disponen de un modo "auto".
La compatibilidad debe verificarse en tres niveles. La compatibilidad eléctrica se refiere a la tensión, la alimentación de control, el tipo de señal, la puesta a tierra y si las entradas y salidas son contactos secos, señales de 24 VDC, señales analógicas o comunicaciones de red. La compatibilidad funcional se refiere al significado real de cada señal: solicitud, preparado, en marcha, fallo, tolva llena o ciclo completo. La compatibilidad operativa se refiere a si la secuencia de las máquinas tiene sentido cuando se produce un fallo o cuando se interrumpe la transferencia de producto.
Por ejemplo, una embutidora al vacío puede solicitar material cuando su tolva alcanza un nivel bajo. Si el elevador requiere un ciclo prolongado de elevación y volteo, la solicitud debe producirse con suficiente antelación para evitar la falta de alimentación. Si la solicitud de la embutidora se interpreta como una orden inmediata sin comprobar la capacidad de recepción, un ciclo de embutido retrasado o interrumpido puede provocar sobrellenado. La disposición preferida es un intercambio de confirmaciones: la embutidora solicita producto, el elevador confirma que está disponible y que es seguro operar, la embutidora confirma que se permite la recepción y el elevador informa de la transferencia completada o del estado de fallo.
La documentación de señales debe identificar si los contactos son normalmente abiertos o normalmente cerrados, si las señales de fallo son a prueba de fallos y cómo se gestiona la pérdida de comunicación. Una hoja de interfaz ambigua es una fuente habitual de retrasos en la puesta en marcha. "Conexión disponible" no es un detalle suficiente para una revisión de control.
Los circuitos de seguridad deben permanecer independientes de la conveniencia de producción
Los elevadores combinan movimiento vertical, cargas suspendidas, puntos de atrapamiento y descarga elevada. Las funciones de seguridad no deben depender únicamente de la lógica ordinaria del PLC ni de la evaluación visual de un operario. El diseño requerido variará según la jurisdicción y la evaluación de riesgos, pero la evaluación técnica debe distinguir claramente entre los enclavamientos de proceso y las funciones con clasificación de seguridad.
Los elementos de protección típicos incluyen circuitos de parada de emergencia, límites de recorrido superior e inferior, confirmación de posición del carro, enclavamientos de protecciones o puertas, protección contra sobrecarga y prevención de reinicio involuntario tras una interrupción de alimentación. Si un elevador vuelca en una tolva abierta, también puede ser relevante el estado de la protección, tapa o interfaz receptora de esa tolva. Una orden de producción nunca debe anular una condición de seguridad solo para mantener el rendimiento.
La recuperación de fallos merece atención. Tras una parada de emergencia o un fallo de sensor, ¿el elevador requiere un restablecimiento deliberado y una posición segura inspeccionada, o puede reanudar automáticamente el funcionamiento cuando cambia la entrada? La recuperación automática puede ser indeseable cuando un operario puede encontrarse cerca de la zona de descarga o cuando un carro parcialmente volcado crea una condición de carga incierta.
La higiene forma parte de la especificación de control
En el procesamiento de carne, la facilidad de limpieza afecta al diseño de control tanto como la construcción mecánica. Un bastidor de acero inoxidable 304 y superficies en contacto con alimentos favorecen la resistencia a la corrosión y la durabilidad durante el lavado, pero la selección de materiales por sí sola no hace que un elevador sea higiénico. Los sensores, prensaestopas, cajas de conexiones, actuadores y envolventes de control deben ser adecuados para el régimen de limpieza real.
La especificación debe indicar si la limpieza implica enjuague a baja presión, aplicación de espuma, lavado a alta presión o saneamiento químico. Esto determina los requisitos de protección de las envolventes, la selección de conectores, el tendido de cables y la ubicación de sensores de proximidad o dispositivos de nivel. Los componentes montados donde se acumulan residuos de carne o donde el agua pulverizada no puede drenar pueden causar señales falsas repetidas e interrupciones de mantenimiento.
Los modos de control también deben respaldar las tareas de saneamiento. Un sistema correctamente diseñado separa las funciones de producción normal, limpieza, mantenimiento y movimiento manual a impulsos. El movimiento manual puede ser necesario para la inspección, pero debe realizarse en condiciones controladas en lugar de anular los enclavamientos. Si el elevador manipula productos sensibles a alérgenos o específicos de una receta, puede ser necesario reflejar la verificación de limpieza y los procedimientos de liberación de lotes en la lógica operativa de la línea.
No sobredimensione la automatización en red
La supervisión remota, los datos de recetas y el control centralizado pueden ser valiosos cuando el proceso requiere trazabilidad o una gestión coordinada de la producción. Sin embargo, deben justificarse mediante un requisito operativo definido. Una interfaz cableada robusta con pilotos de estado claros y contactos de fallo puede ser más fácil de mantener que una conexión de red compleja para una línea pequeña de lotes.
Cuando una instalación de procesamiento utiliza control basado en recetas para la mezcla, el embutido y la cocción posterior, las estructuras de datos comunes adquieren mayor relevancia. UnHorno de Ahumado aguas abajo puede almacenar fórmulas de proceso, registrar curvas de temperatura y humedad y utilizar enclavamiento de puertas entre áreas de producto crudo y cocido; eso no significa que el elevador aguas arriba necesite control directo de recetas. La conexión relevante es procedimental: la identificación y entrega del lote deben mantenerse fiables desde la mezcla hasta el embutido y el procesamiento térmico posterior.
Por tanto, la especificación más práctica es una descripción del control, no una lista de funciones de automatización. Debe definir quién inicia la transferencia, qué máquina concede el permiso, qué confirma que el producto ha sido recibido, qué fallos detienen la secuencia, cómo se controla la operación manual y cómo el sistema vuelve a servicio después de la limpieza o una interrupción. Una vez que estas respuestas son explícitas, resulta más fácil seleccionar la interfaz adecuada del Elevador de Carne, y es mucho menos probable que se convierta en el punto débil entre mezcladoras, picadoras y embutidoras al vacío que, por lo demás, son capaces.
Centro de productos
Deje un mensaje en línea